Longhao Qian
潜龙昊 · 加拿大多伦多大学航空航天研究院(UTIAS)飞行系统与控制实验室(FSC Lab)博士后研究员

多伦多大学航空航天研究院
4925 Dufferin St, North York
ON M3H 5T6, Canada
我是加拿大多伦多大学航空航天研究院(UTIAS)博士后研究员,就职于飞行系统与控制实验室(FSC Lab),合作导师为刘洪涛教授(Prof. Hugh H.T. Liu)。我致力于研发具备感知、推理与物理交互能力的智能空中机器人,包括无人机及无人机机械臂平台。
我的研究结合强化学习、具备稳定性保证的物理信息神经网络(PINN)以及视觉语言大模型(VLM),并注重将算法从仿真真正落地到飞行硬件上。近期项目包括基于VLM的空中自主抓取、基于收缩理论的神经网络鲁棒控制,以及基于UWB与激光雷达的无人机协同导航。
此前,我曾在华为担任芯片软件工程师两年,负责低功耗测距芯片的驱动与定位算法研发。我在UTIAS获得博士学位,博士期间研究多无人机协同负载运输;目前在多伦多大学讲授飞行力学与无人机自主技术方向的研究生课程。
更多内容:学术成果 · 科研项目 · 工业界经历 · 授课经历 · 个人简历
代表性项目
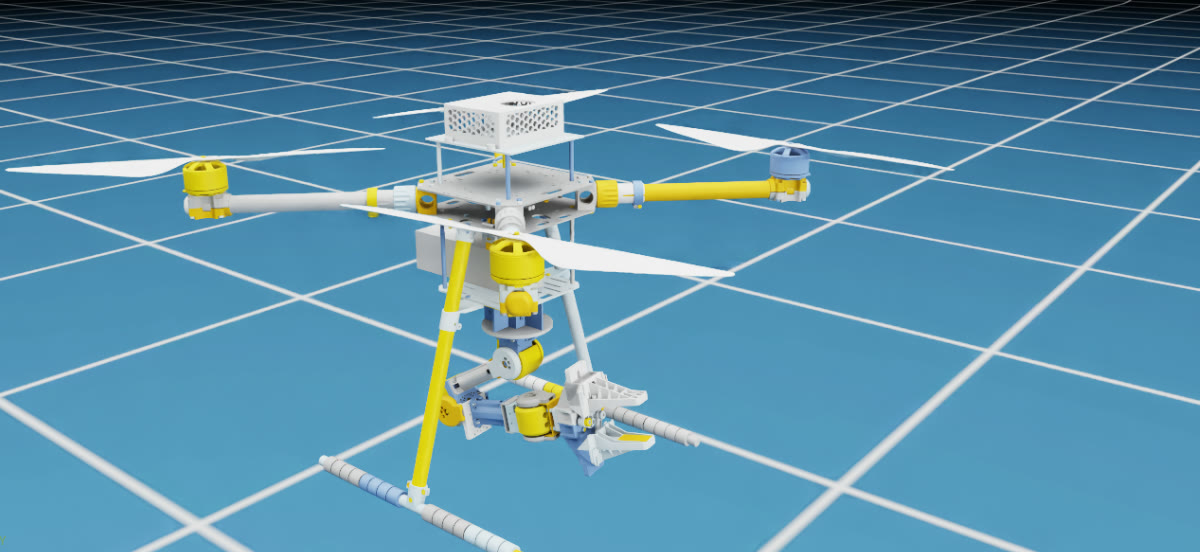
基于无人机机械臂平台的空中具身智能与视觉语言大模型(VLM)研究
基于L1自适应控制的空中机械臂操作(平均误差3–4 cm)、PPO Sim2Real控制校正、Jetson Orin 400 Hz直接控制,以及基于Qwen2.5-VL的自主识别与抓取。
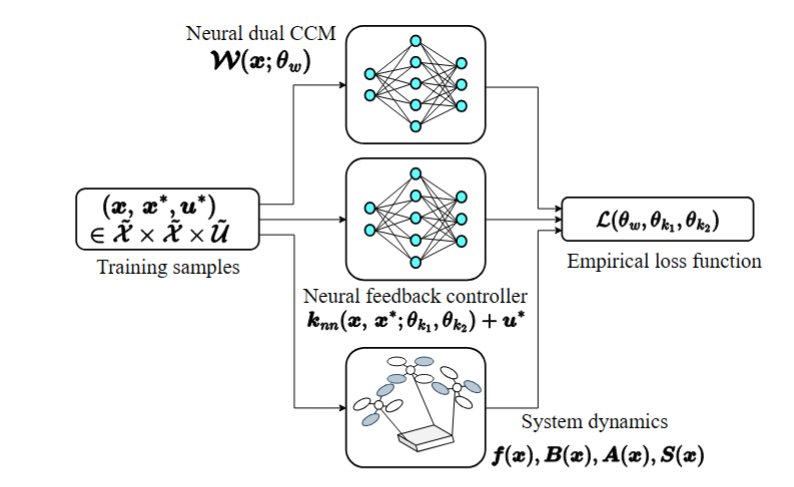
基于物理信息神经网络(PINN)的可信AI控制框架
无需训练数据集、严格满足稳定性理论要求的PINN控制网络;结合黎曼流形与收缩分析的鲁棒控制收缩度量(RCCM)。成果已被CDC 2026与AIAA 2027 SciTech Forum录用。
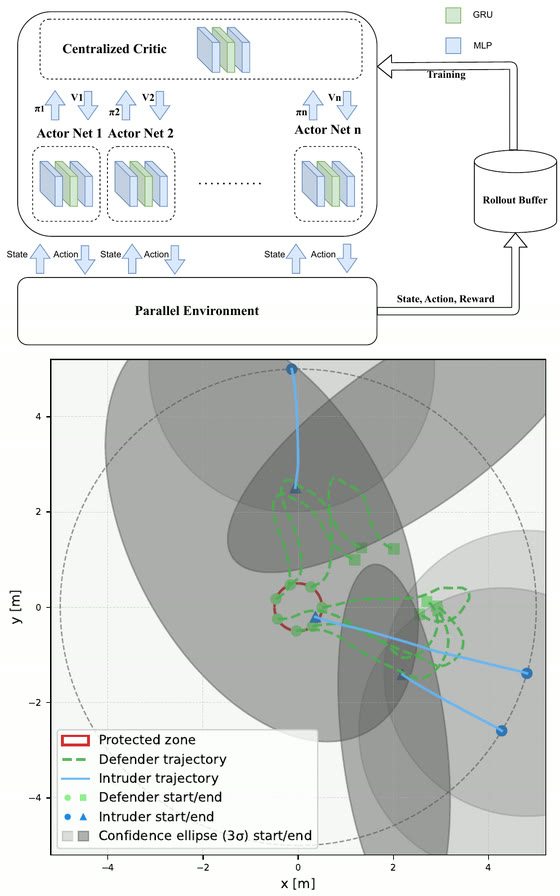
基于强化学习的无人机区域安全和反无人机拦截算法研究
仅依赖无线电到达角测量的无人机集群自主防守与拦截:基于MADDPG的主动定位策略与基于RNN的HA-RMAPPO训练框架。成果发表于Science China Technological Sciences。
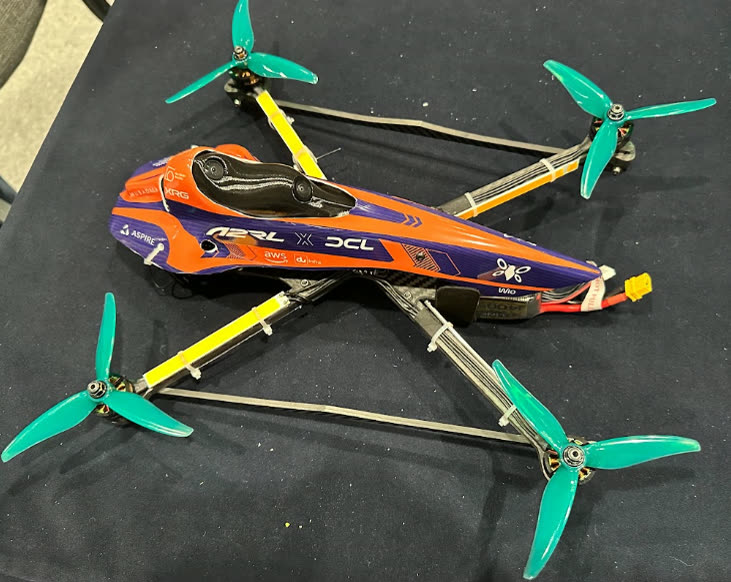
2025 A2RL阿布扎比无人机自主飞行竞速比赛
多伦多大学参赛队无人机控制系统和视觉导航分系统负责人:纯单目视觉竞速,22支队伍中获团体第7名,获得1万美元奖金;8–12 m/s高速飞行跟踪精度约15 cm。
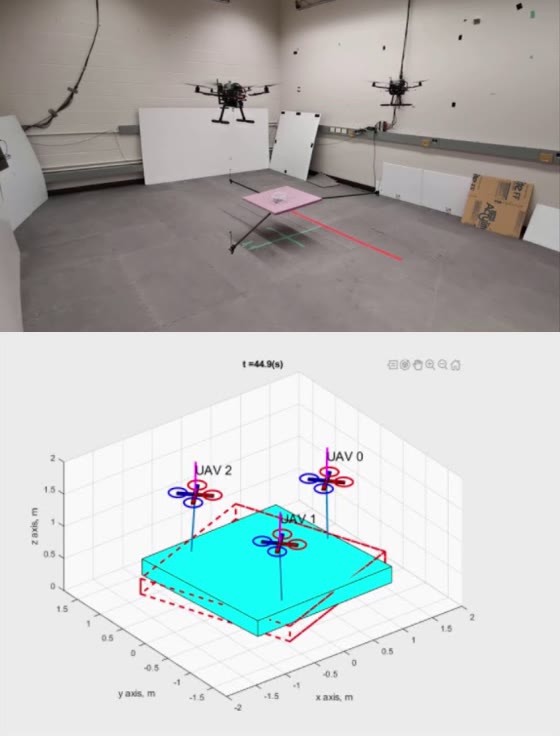
博士研究:多无人机协同绳系负载运输的控制理论与工程实现
基于多体动力学与李雅普诺夫方法的多无人机协同绳系负载运输非线性控制(JGCD、IEEE TIE、IEEE/ASME TMECH,引用超过300次),基于C++与ROS在Jetson Nano及Pixhawk上从零实现。